100kgの重量物をボールねじで水平搬送する際、呼び径10・リード2といった細軸構成での選定や計算手順に迷っていませんか?
一見すると「計算上の推力はクリアしているから大丈夫」と思える仕様であっても、実際の自動機設計では危険速度(共振)や寿命不足、組立歪みによる折損リスクなど、多くの罠が潜んでいます。
本記事では、100kgの水平搬送における具体的な推力・トルク・イナーシャ計算プロセスと、選定時に陥りがちなトラブルを回避するための現場ノウハウをケーススタディ形式で詳しく解説します。
1. 搬送条件と評価の前提条件
まずは今回のケーススタディにおける動作条件と、評価の前提となる数値を定義します。
- 搬送質量(m): 100 kg(水平搬送)
- 摩擦係数(μ): 0.1(リニアガイド等の動摩擦を想定)
- 検証対象: ボールねじ(呼び径 φ10、リード P = 2 mm)
- 仮定動作パラメータ:
- 最高速度 V = 100 mm/s
- 加速時間 t = 0.2 s(加速度 a = 0.5 m/s² / 約 0.05G)
- ストローク 300 mm(軸支持間隔 L = 400 mm、固定-支持)
2. ボールねじの推力・トルク・イナーシャ計算プロセス
① 軸方向荷重(推力 F)と起動時の静止摩擦算出
搬送時に必要な推力を求めるには、定常走行時の「動摩擦力」と加速時の「慣性力」を合算します。
- 動摩擦抵抗:F_f = m · g · μ = 100 × 9.8 × 0.1 = 98 N
- 加速時慣性力:F_a = m · a = 100 × 0.5 = 50 N
- 加速時最大推力(理論値):F_max = F_f + F_a = 98 + 50 = 148 N
起動時の静止摩擦とシール抵抗の考慮
停止状態から動き出す瞬間には、動摩擦(0.1)よりも大きな静止摩擦係数(動摩擦の1.5〜2倍程度)が作用します。さらにリニアガイドの防塵シール抵抗や、サポートベアリングの予圧抵抗も加わるため、動き出しの瞬間には 200 〜 250 N 以上の推力 が必要になるケースが多々あります。理論計算値の 148 N ギリギリで評価せず、必ず1.5〜2倍以上の安全率を見込む必要があります。
② 必要駆動トルク(T)の算出
伝達効率 η = 0.9 と仮定し、軸方向最大推力 F_max = 148 N から駆動トルクを算出します。
T = (F_max · P) / (2π · η) = (148 × 0.002) / (2 × 3.14159 × 0.9) ≈ 0.0524 N·m (52.4 N·mm)
リードが 2 mm と小さいため、起動摩擦や安全率を2倍に見積もっても約 0.1 N·m 程度であり、非常に小さなトルクで 100 kg を動かすことが可能です。
③ 負荷慣性モーメント(イナーシャ J)の検証
100 kg の大質量を扱う場合、モーター選定において「負荷イナーシャ比」の確認が必須です。
- 直線運動部の負荷イナーシャ:J_L = m · (P / 2π)² = 100 × (0.002 / 6.283)² ≈ 0.101 × 10⁻⁴ kg·m²
リード 2 mm の場合、二乗で効くリード換算によってイナーシャが激しく減衰されます。100W クラスのサーボモーター(ローターイナーシャ:約 0.05 〜 0.1 × 10⁻⁴ kg·m²)に対しても、イナーシャ比は1〜2倍程度に収まります。
注意:リード変更時のイナーシャ急増
対策としてリードを 5 mm や 10 mm に拡張した場合、負荷イナーシャは 6.25倍〜25倍 に跳ね上がります。イナーシャ比が許容値(サーボモーターで10〜30倍、ステッピングモーターで5〜10倍目安)を超えると、ハンチング(振動)や整定時間の悪化を引き起こすため、ねじ軸自体のイナーシャも含めた再確認が必要です。
④ 回転数と危険速度(共振限界)の検証
最高速度 100 mm/s を達成するためのモーター必要回転数は以下の通りです。
N = (100 / 2) × 60 = 3000 rpm
呼び径 φ10(谷径 約 8.5 mm)、支持間隔 400 mm(固定-支持)の危険速度(許容回転数)は約 5000 rpm 前後です。一見クリアしているように見えますが、小型モーターの常用域限界(3000 rpm)で回し続けることになります。
ストロークが少し伸びて支持間隔が 500 mm を超えると、危険速度が低下して軸が縄跳びのように暴れる共振現象が発生します。また、タクトタイム短縮のために速度を上げようとしても、回転数の限界から拡張性が失われます。
⑤ 座屈荷重と基本動定格荷重(寿命)の検証
- 座屈荷重: 支持間隔 400 mm における許容座屈荷重は約 3000 N あり、今回の推力に対して問題ありません。
- 定格寿命(C_a): φ10・リード2の一般的な基本動定格荷重 C_a は 2000 〜 3000 N 程度と小さく、2 mm 進むごとに1回転するため総回転数が膨大になります。結果として、走行距離寿命やグリース寿命が著しく短くなります。
3. 実装用機構のレイアウト設計例
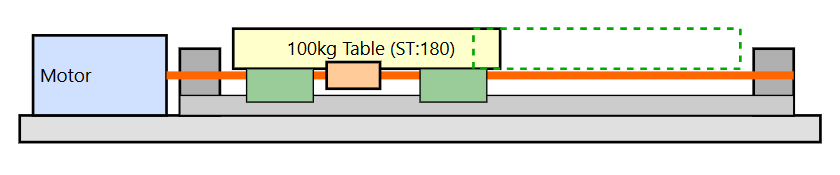
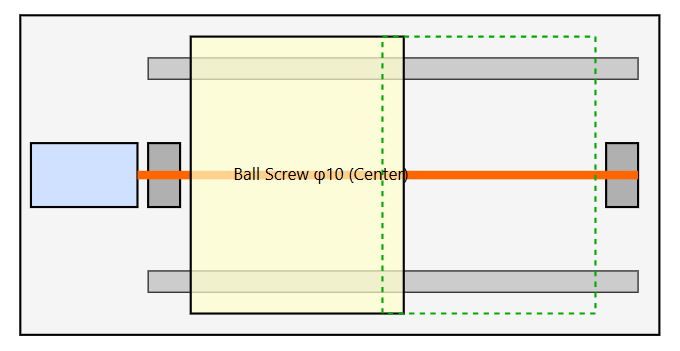
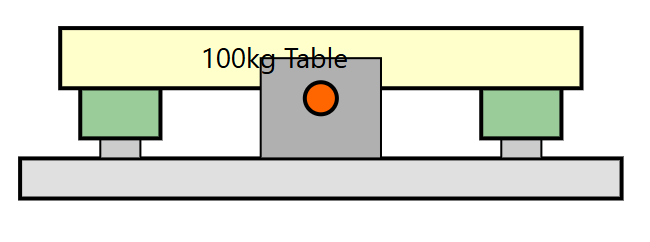
100 kg の水平搬送を成立させるため、リニアガイド2本で垂直荷重とモーメントを受け止め、ボールねじには純粋な軸方向推力(アキシャル荷重)のみを負担させる標準的な構造レイアウト例です。
- 基準面: ベースプレート上面および手前側ガイドレール側面
- ガイド構成: リニアガイド2本(主ガイド+副ガイド、THK HSR15〜20相当)
- 締結方法: ベース上面からM5〜M6ボルト締結
- 主要寸法: ベース幅 600 mm × 奥行 300 mm、テーブル 200 mm × 260 mm、ストローク 180 mm
4. プロの設計者による「実務設計の勘所」
机上計算で「推力 148 N だから φ10 で十分」と判断すると、現場で重大なトラブルが発生します。若手設計者が陥りがちな「最悪のシナリオ」と、それを防ぐプロの回路・構造設計ノウハウを解説します。
現場で発生する「最悪のシナリオ」
- 組立歪みとたわみによるねじ軸の折損100 kg のワークを搭載した際、ベースプレートやテーブルに 0.05 〜 0.1 mm 程度の微小なたわみが生じます。ボールねじは純粋な軸方向荷重しか受けられない部品です。平行度の不良やテーブルの傾きによってナットに「こじり(ラジアル荷重・モーメント荷重)」が加わると、φ10 の細い軸と極小ボール(約 φ1.5 mm)が一瞬で偏摩耗し、フレーキング(剥離)や軸端の疲労折損を引き起こします。
- オーバーストラップ(衝突)時の軸座屈センサー不調や制御ミスでハードストッパに衝突した際、100 kg の運動エネルギーが一気に解放され、数千ニュートンの衝撃荷重が発生します。テーブルの重心とストッパ位置がずれていると強烈な回転モーメントが発生し、φ10 のねじ軸は容易に曲がってしまいます。
実務における3つの回避策
1. ナットブラケットの芯ズレ吸収構造と組立手順の徹底
100 kg を受けるガイドと φ10 のねじ軸を、部品の加工精度だけで完全に平行へ持っていくのは製作コストが高騰します。ナットブラケットの締結穴にクリアランスを設け、組立時にテーブルをストローク端まで動かして「ねじ軸が最も軽く回る位置」で本締めする手順を指示書に明記するか、ラジアル方向の微小ズレを吸収するフローティング構造を採用してナットへラジアル荷重を伝えない設計にします。
2. ショックアブソーバ+外部メカストッパの配置
ボールねじのサポートユニットやナット端面を直接メカストッパにしてはいけません。テーブル側に専用の外部メカストッパとショックアブソーバを設け、万が一の衝突時も衝撃エネルギーをねじ軸に伝えず、ベースフレーム側へ逃がす荷重パスを形成します。
3. 軸径の格上げ(φ15 〜 16 への変更)
100 kg という質量を扱う場合、計算上は φ10 で成立していても、現場の実効性を考慮して「呼び径 φ15 〜 16、リード 5 〜 10 mm」へ格上げするのが実務上の定石です。わずかな部品コスト増加を許容して軸径を太くすることで、組立誤差への寛容性を高め、共振や寿命トラブルのリスクを構想段階で排除できます。
5. まとめ
質量 100 kg の水平搬送において、ボールねじ(呼び径 φ10・リード2)の組み合わせは、計算上の推力こそ満たすものの、回転数上限・危険速度・軸受寿命・組立歪みに対する裕度の面で大きなリスクを抱えています。
- 選定の基本: 動摩擦だけでなく起動時の静止摩擦(1.5〜2倍)を見込んだ推力計算を行う。
- 構造の基本: 偏荷重を完全に逃がすフローティング構造や外部ショックアブソーバを必ず併設する。
- 推奨構成: 実機での安定性と拡張性を確保するため、呼び径 φ15 〜 16、リード 5 〜 10 mm への選定変更を推奨します。
デスク上の数値計算だけに囚われず、実機の設置環境やトラブル時の荷重経路まで見据えた選定を行いましょう。